同一只机器人,
两种造法。
这个实验比较两种工作流在 3D 建模与动画绑定上能做到什么程度。对象是一只八条腿的机械蜘蛛:它会行走、爬坡,并能把腿收进机身变成封闭的胶囊。
01 原画先画出设计
Codex 调用 GPT,按 Claude 提出的要求画出机器人和空间的设计图。
02 建模两种工作流在这里分开
Claude 代码生成:Claude 直接写代码造出模型与场景。
Tripo + Blender:Tripo 由设计图生成模型,Blender 拆分零件、搭建场景。
03 绑定与动作同一套动作代码
Claude 编写行走、爬坡和收腿变形的代码,驱动两种模型。
Claude 全程担任总监:拆分任务、指挥 Codex 和各个工具,并逐步检查结果。两边的设计与动作完全相同,差别只在建模这一步。
Claude 代码生成Claude 直接写代码,生成每个零件、每处空间和每盏灯
Tripo + BlenderTripo 从设计图生成机器人模型,Blender 拆分可动零件、搭建空间并烘焙光影
设计 一白色探测器
柱廊大厅
柱廊大厅
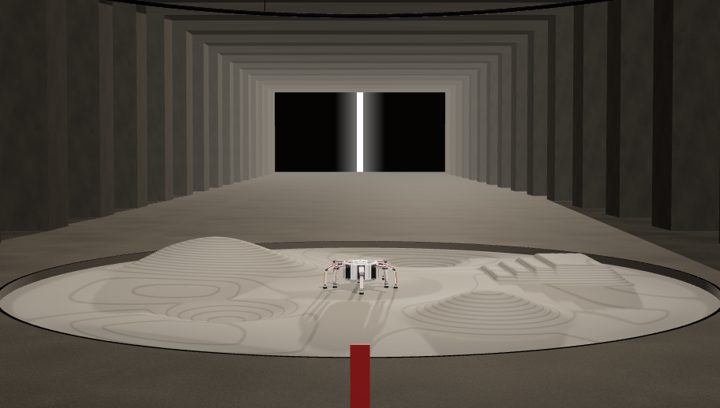 进入 →
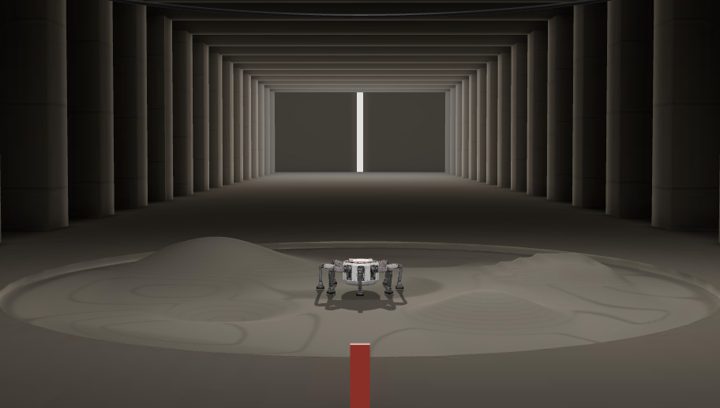 进入 →
设计 二黄黑机甲
圆形巨井
圆形巨井
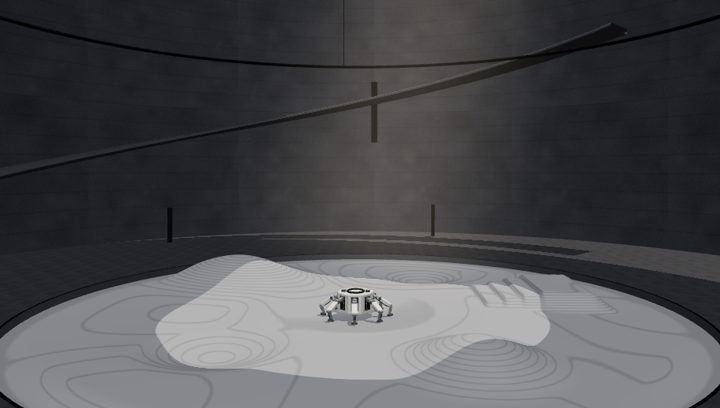 进入 →
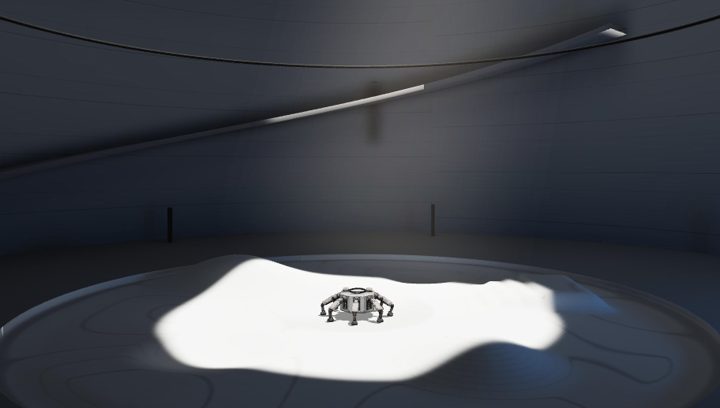 进入 →
看什么
同一行左右对比:设计相同,只有工作流不同。建模看外形细节、材质与光影;绑定看行走时各关节是否自然、按 T 收起腿时零件是否严丝合缝。
怎么操作
WASD 移动 T 收起 / 展开 点击地面让它走过去 拖动画面旋转视角